
A proposta desta obra é apresentar o Gemini Robotics ER 2 de forma progressiva, partindo de inteligência incorporada e percepção multimodal até planejamento de trajetórias, inspeção, coordenação entre robôs e acompanhamento de progresso. O objetivo é explicar como as respostas do modelo podem ser integradas a um simulador robótico e transformadas em resultados observáveis.
A parte prática utiliza Python, o Google Gen AI SDK e o MuJoCo. As cenas são renderizadas, enviadas ao modelo e analisadas por meio de respostas estruturadas em JSON. Quando necessário, um controlador local usa essas respostas para atualizar a cena ou percorrer trajetórias. O Gemini realiza percepção e raciocínio de alto nível; a execução apresentada é cinemática e não corresponde ao controle direto de torque por um modelo Vision-Language-Action.
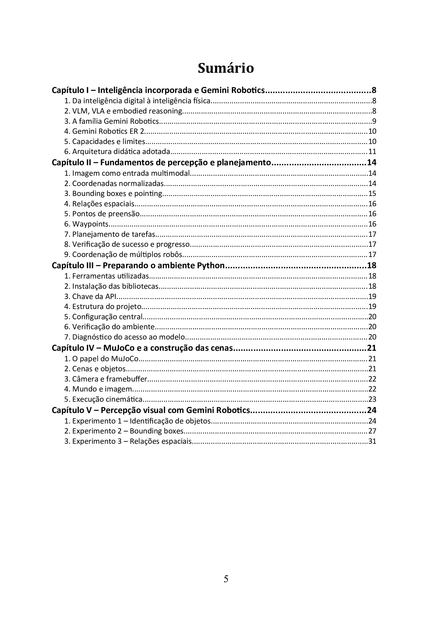
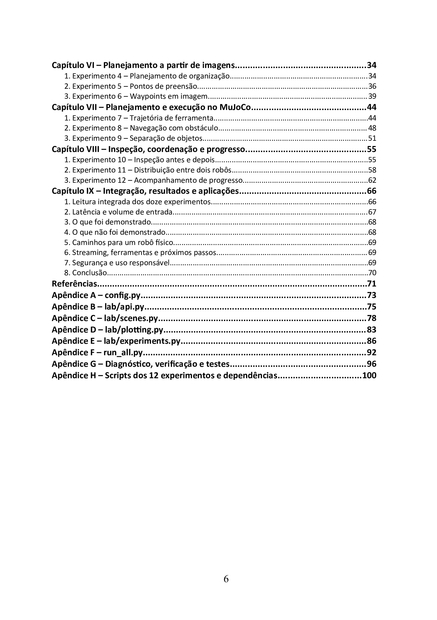
Os doze estudos foram projetados para fins didáticos. Todos os programas são reproduzidos integralmente e explicados ao longo dos capítulos e apêndices, permitindo ao leitor reconstruir o projeto apenas com o conteúdo desta obra.
| Número de páginas | 104 |
| Edição | 1 (2026) |
| Formato | A5 (148x210) |
| Acabamento | Brochura c/ orelha |
| Tipo de papel | Estucado Mate 150g |
| Idioma | Português |
Tem algo a reclamar sobre este livro? Envie um email para [email protected]
Faça o login deixe o seu comentário sobre o livro.